Kaivinkoneen koneohjaus: miten se toimii ja mitä se muuttaa työmaalla
Koneohjaus vie suunnitelmamallin kaivinkoneen hyttiin. Hyöty ei synny vain tarkkuudesta, vaan siitä, että kuljettaja, työnjohto ja mittaaja katsovat samaa tietoa.
Pyydä demo
Miten kaivinkoneen koneohjaus toimii, mikä vaikuttaa sen tarkkuuteen, mistä hyöty käytännössä syntyy ja mitä kannattaa miettiä ennen järjestelmän valintaa.
Kaivinkoneen koneohjaus näyttää kuljettajalle, missä kauhan terä on suhteessa suunnitelmaan. Kun kone tietää sijaintinsa senttiluokan tarkkuudella, kaivu tehdään kerralla oikeaan korkoon ilman jatkuvaa paalujen ja mittanauhan varassa työskentelyä.
Kaivinkone on monella työmaalla ensimmäinen kone, joka saa koneohjauksen, koska se tekee monipuolisimmat työt: kaivannot, luiskat, rakennekerrokset ja putkilinjat.
Tässä artikkelissa käydään läpi, miten järjestelmä toimii, mikä tarkkuuteen vaikuttaa ja mistä hyöty syntyy. Laajempi kuva usean merkin koneohjauksesta on koneohjauksen pilarisivulla.
Miten kaivinkoneen koneohjaus toimii?
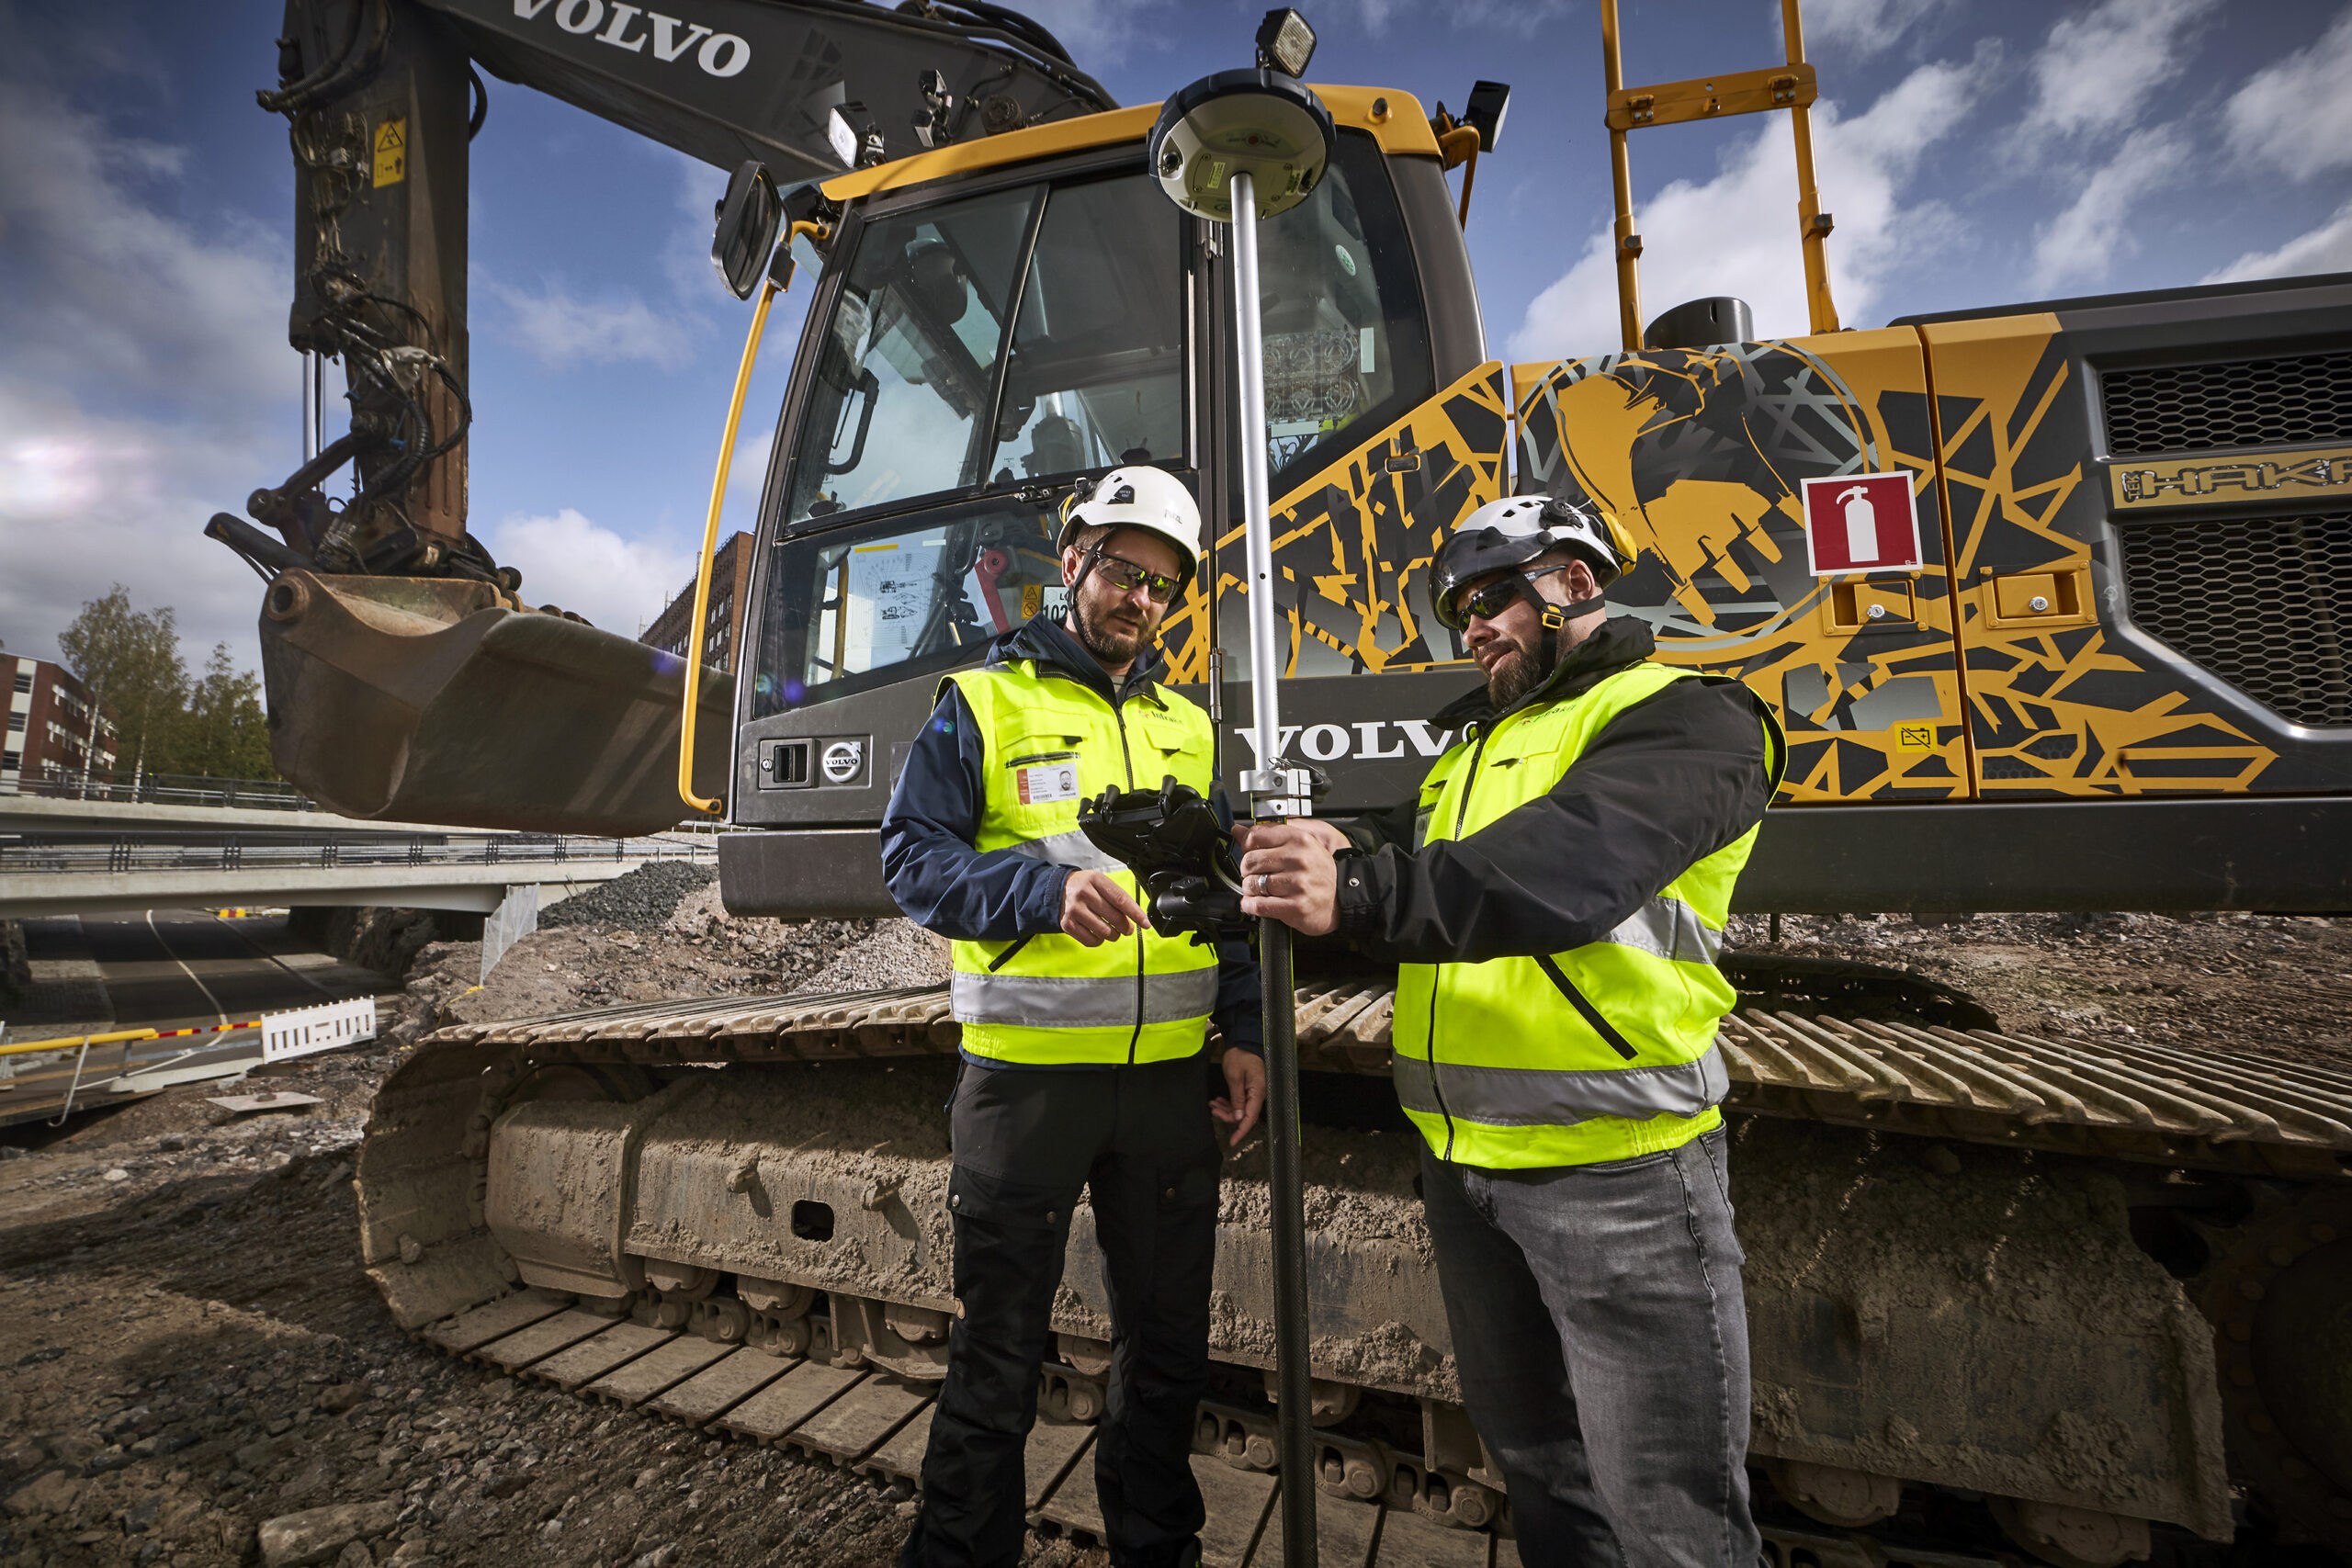
Kaivinkoneen ohjaamon katolle asennetaan yleensä kaksi GNSS-vastaanotinta. Ne kertovat koneen sijainnin ja suunnan. Puomiin, varteen ja kauhaan asennetut kallistusanturit kertovat, missä asennossa puomisto on. Näistä järjestelmä laskee kauhan terän sijainnin.
Hytin näytöllä kuljettaja näkee poikkileikkauksen, jossa kauhan asema on piirretty tavoitepinnan päälle. Jos kaivetaan liian syvälle, näyttö kertoo sen heti.
Tarkkuuden ratkaisee RTK-korjaus. Pelkällä satelliittipaikannuksella päästään metriluokkaan, RTK-korjauksella tukiasemalta tai verkkopalvelusta senttiluokkaan.
Ohjaavassa järjestelmässä kuljettaja ohjaa kauhaa näytön mukaan. Automaattisessa järjestelmässä hydrauliikka pitää kauhan tavoitepinnalla.
”Infrakitin kautta vastaavilla työnjohtajilla, mittalaitteilla, työkoneilla ja hankehenkilöstöllä on pääsy suunnitelmiin ja digitaalisiin malleihin.”
Matti Hannuksela BIM-koordinaattori · Jyväskylän kaupunki Lue tarina →2D vai 3D kaivinkoneessa?
Kaikki työt eivät tarvitse täyttä 3D-mallia. Valinta riippuu siitä, millaista pintaa kaivetaan.
2D-koneohjaus toimii yhden vertailun varassa: laserin tai tunnetun korkopisteen. Järjestelmä tietää kauhan syvyyden ja kaltevuuden, mutta ei koko suunnitelmapintaa. Se sopii kaivantoihin ja pohjiin, joiden korko tai kaltevuus pysyy samana.
3D-koneohjaus lataa koneelle koko suunnitelmamallin. Kone tietää tavoitepinnan jokaisessa kohdassa, joten vaihtuvat kallistukset, kaarteet ja liittymät eivät vaadi kuljettajalta laskemista.
Monet urakoitsijat varustavat koneet 3D-järjestelmällä ja käyttävät sitä yksinkertaisissa töissä 2D-tilassa. Vertailu on omalla sivullaan: 2D vai 3D-koneohjaus.
Mikä vaikuttaa kaivinkoneen koneohjauksen tarkkuuteen?
Laitevalmistajien tarkkuusluvut on mitattu hyvissä olosuhteissa. Työmaalla tarkkuuteen vaikuttaa moni asia.
Satelliittinäkyvyys. Syvät leikkaukset, sillat, rakennukset ja metsä heikentävät näkyvyyttä ja sitä kautta tarkkuutta.
RTK-yhteys. Katkeileva korjausyhteys näkyy suoraan korkeuden vaihteluna.
Koneen kunto. Kuluneet tapit, holkit ja terä sekä löystynyt anturi siirtävät virhettä kauhaan, vaikka GNSS toimisi täydellisesti.
Kalibrointi. Kun anturi vaihdetaan tai kauha korjataan, järjestelmä pitää kalibroida uudelleen.
Projektin vaatimukset. Rakenneosakohtaiset toleranssit tulevat urakan laatuvaatimuksista, Suomessa usein InfraRYL-viittauksin.
Tarkimmat pinnat tarkistetaan edelleen takymetrillä tai laserilla. Koneohjaus vähentää tarkistuksia, se ei poista niitä.
Mistä kaivinkoneen koneohjauksen hyöty syntyy?
Vähemmän ylikaivua. Ilman koneohjausta kaivetaan helposti varmuuden vuoksi syvemmälle, koska täyttäminen on kalliimpaa kuin poistaminen. Kun kuljettaja näkee tavoitepinnan, varmuusvaraa ei tarvita.
Vähemmän ajokertoja. Karkea kaivu ja sen jälkeinen tarkennus yhdistyvät. Toinen kierros on viimeistelyä, ei korjausta.
Vähemmän odottamista. Kuljettajan ei tarvitse pysäyttää konetta odottamaan, että mittaaja tarkistaa koron.
Poikkeama huomataan heti. Virhe korjataan, kun kauha on vielä maassa. Siitä, miten virheet ja uusintatyöt vältetään koko hankkeessa, kerrotaan sivulla laadunvarmistus maarakennuksessa.
Turvallisempi työmaa. Kun mittaajan ei tarvitse käydä jatkuvasti koneen vieressä, jalan liikkuvia ihmisiä on vähemmän koneiden lähellä.
Hyödyt kertautuvat, kun koneohjaus on osa yhteistä projektia: kun mallit tulevat samasta paikasta ja toteumat palaavat sinne.
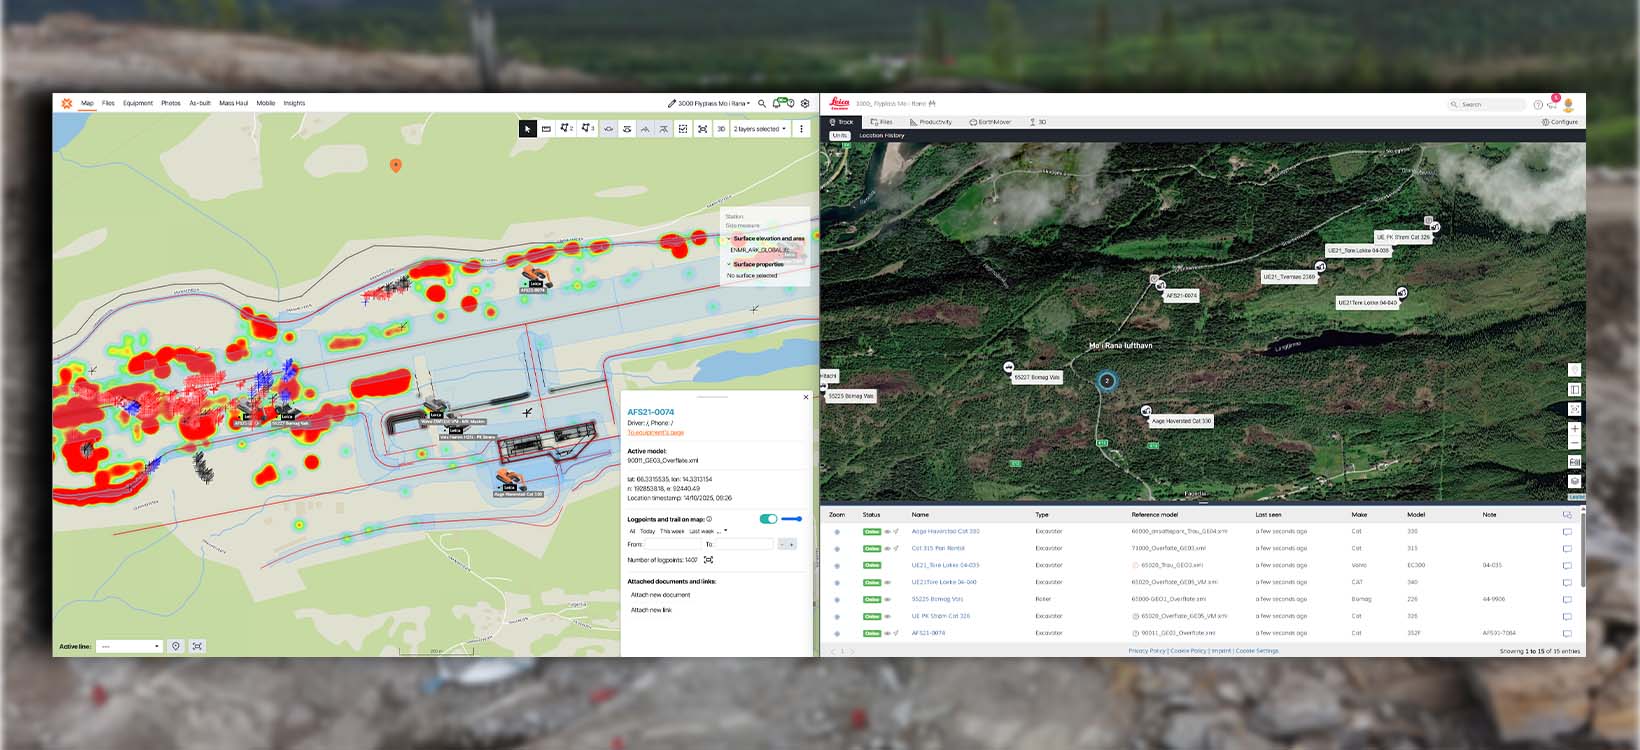
Toteumat kaikilta kaivinkoneilta samalle kartalle
Infrakit jakaa mallit koneohjausjärjestelmiin ja tuo toteumat takaisin projektiin tarkistettaviksi.
Mittaajan ja työnjohdon uusi työnjako
Kun koneohjaus korvaa paalutuksen, mittaaja ei katoa työmaalta. Työ muuttuu.
Destian Valtatie 4 -hankkeessa työnjohdolla oli omat mittalaitteet, joilla he pystyivät katsomaan malleja maastossa. Mittauspäällikkö Markku Palkaman mukaan työnjohto pystyi tekemään paljon enemmän itse tilanteissa, joissa normaalisti kutsuttaisiin mittaaja paikalle.
Espoossa sama kehitys näkyy kaupungin puolella. Rakennuttajapäällikkö Jani Ahokkaan mukaan mittauspäällikön rooli on kasvanut kohti kokonaisvaltaisempaa hankkeen laadunhallinnan roolia.
Käytännössä mittaaja vastaa siitä, että koneissa on oikeat mallit, toteumia kertyy ja ne tarkastetaan. Infrakitin mobiilisovelluksella työnjohto avaa suunnitelmat ja tallennetut näkymät työmaalla, ja Survey-sovelluksella voi mitata ja merkitä ulkoisella RTK-vastaanottimella. Lue lisää Infrakit Fieldistä →
“Aikaisemmin Infrakit on ollut lähinnä mittausorganisaation työkalu, tässä projektissa suurin ero aikaisempaan oli Infrakitin käyttö koko projektin työkaluna.”
Markku Palkama Mittauspäällikkö · Destia Lue tarina →Kalibrointi ja toteumat: näin koneohjauksesta tulee laatutietoa
Kaivinkoneen tarkkuus heikkenee ajan myötä koneen kuluessa. Näyttö voi näyttää oikeaa korkoa, vaikka kauha on muutaman sentin sivussa.
Yksinkertainen tarkistus: koneella mitataan tunnettu piste, ja tulosta verrataan mitattuun koordinaattiin.
Infrakitissä koneiden paikannustarkkuutta voi seurata vertailupisteitä vasten, ja järjestelmä varoittaa, jos tarkkuus on vaatimusten ulkopuolella. Kun tulokset tallentuvat, näet myös, mikä kone alkaa poiketa.
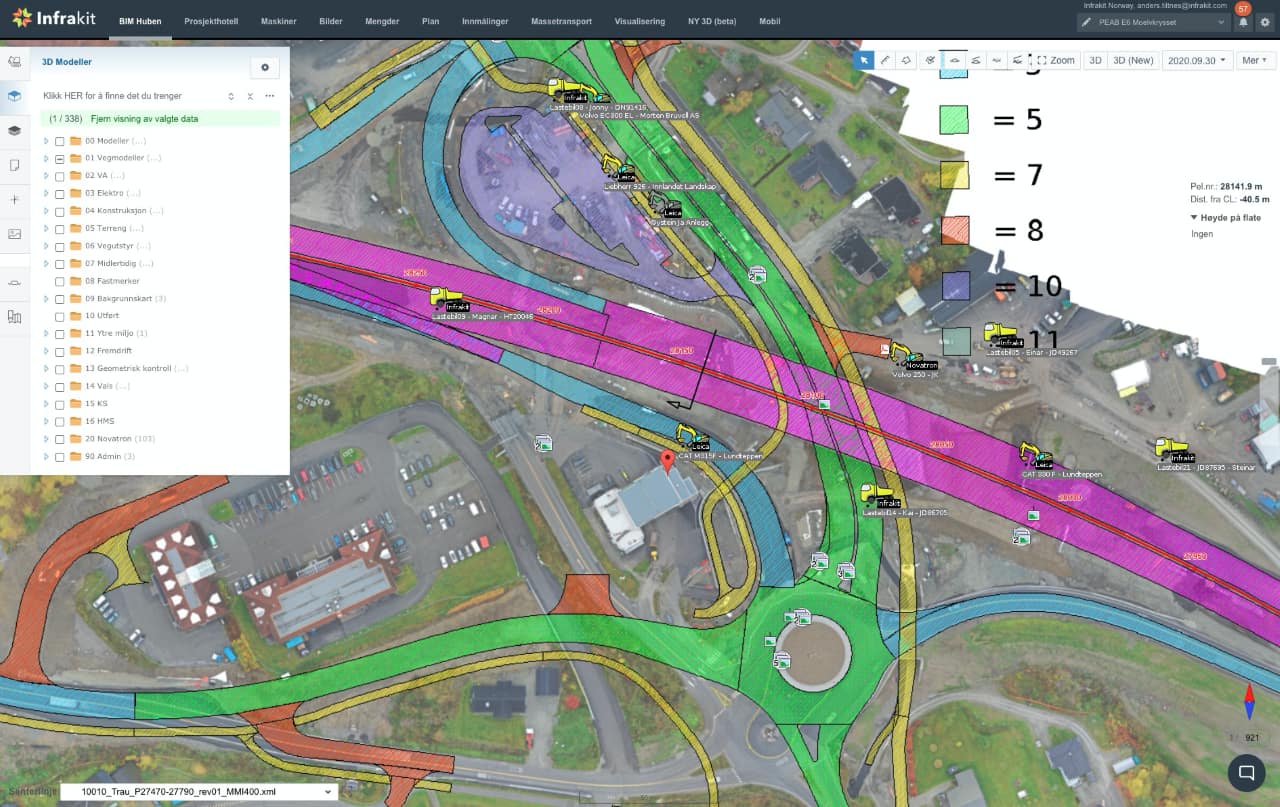
Kalustosivulla näkyvät projektin koneet, niiden online-tila ja kulkureitit.
Koneiden toteumapisteet tuodaan samaan projektiin:
- >Vertailu suunnitelmaan poikkileikkauksissa
- >Toleranssit ja dZ-suodatus myös mobiilissa
- >Usean pisteen hyväksyntä kerralla
- >PDF-raportit valituista pisteistä
Ennen kuin valitset kaivinkoneen koneohjausjärjestelmän
Viisi kysymystä, jotka kannattaa käydä läpi ennen laitepäätöstä.
Millaista työtä teette eniten? Tasaisiin pohjiin riittää usein 2D. Vaihtuvat pinnat, kuten tie- ja katurakenteet, tarvitsevat 3D:n.
Kuinka monta merkkiä työmailla on? Jos aliurakoitsijat ja vuokrakoneet tuovat omat järjestelmänsä, tarvitset yhteisen jakelupisteen. Muuten mittaajasta tulee tiedostojen siirtäjä.
Mitä tilaaja vaatii? Esimerkiksi Espoon suunnittele ja toteuta -urakoissa koneohjaus, 3D-mallit ja Infrakit ovat vaatimuksina.
Minne toteumat menevät? Jos ne jäävät koneeseen tai valmistajan palveluun, tarkkuus on olemassa mutta kukaan muu ei näe sitä.
Miten kalibrointi hoidetaan? Sovi tarkistusväli ja tapa, ja tallenna tulokset niin, että historia säilyy.
Infrakitin integraatiot kattavat Novatron Xsiten, Leica ConX:n, Topcon Sitelink3D v2:n, Unicontrolin, Makin3D:n, DigPilotin ja MTS:n. Katso ajantasainen luettelo →
Usein kysytyt kysymykset | Miten kaivinkoneen koneohjaus toimii? Mikä ero on ohjaavalla ja automaattisella koneohjauksella? Tarvitaanko kaivinkoneen koneohjauksessa vielä mittaajaa? Kuinka usein koneohjauksen tarkkuus pitää tarkistaa? Voiko kaivinkoneen toteumia käyttää laadunvarmistuksessa? |