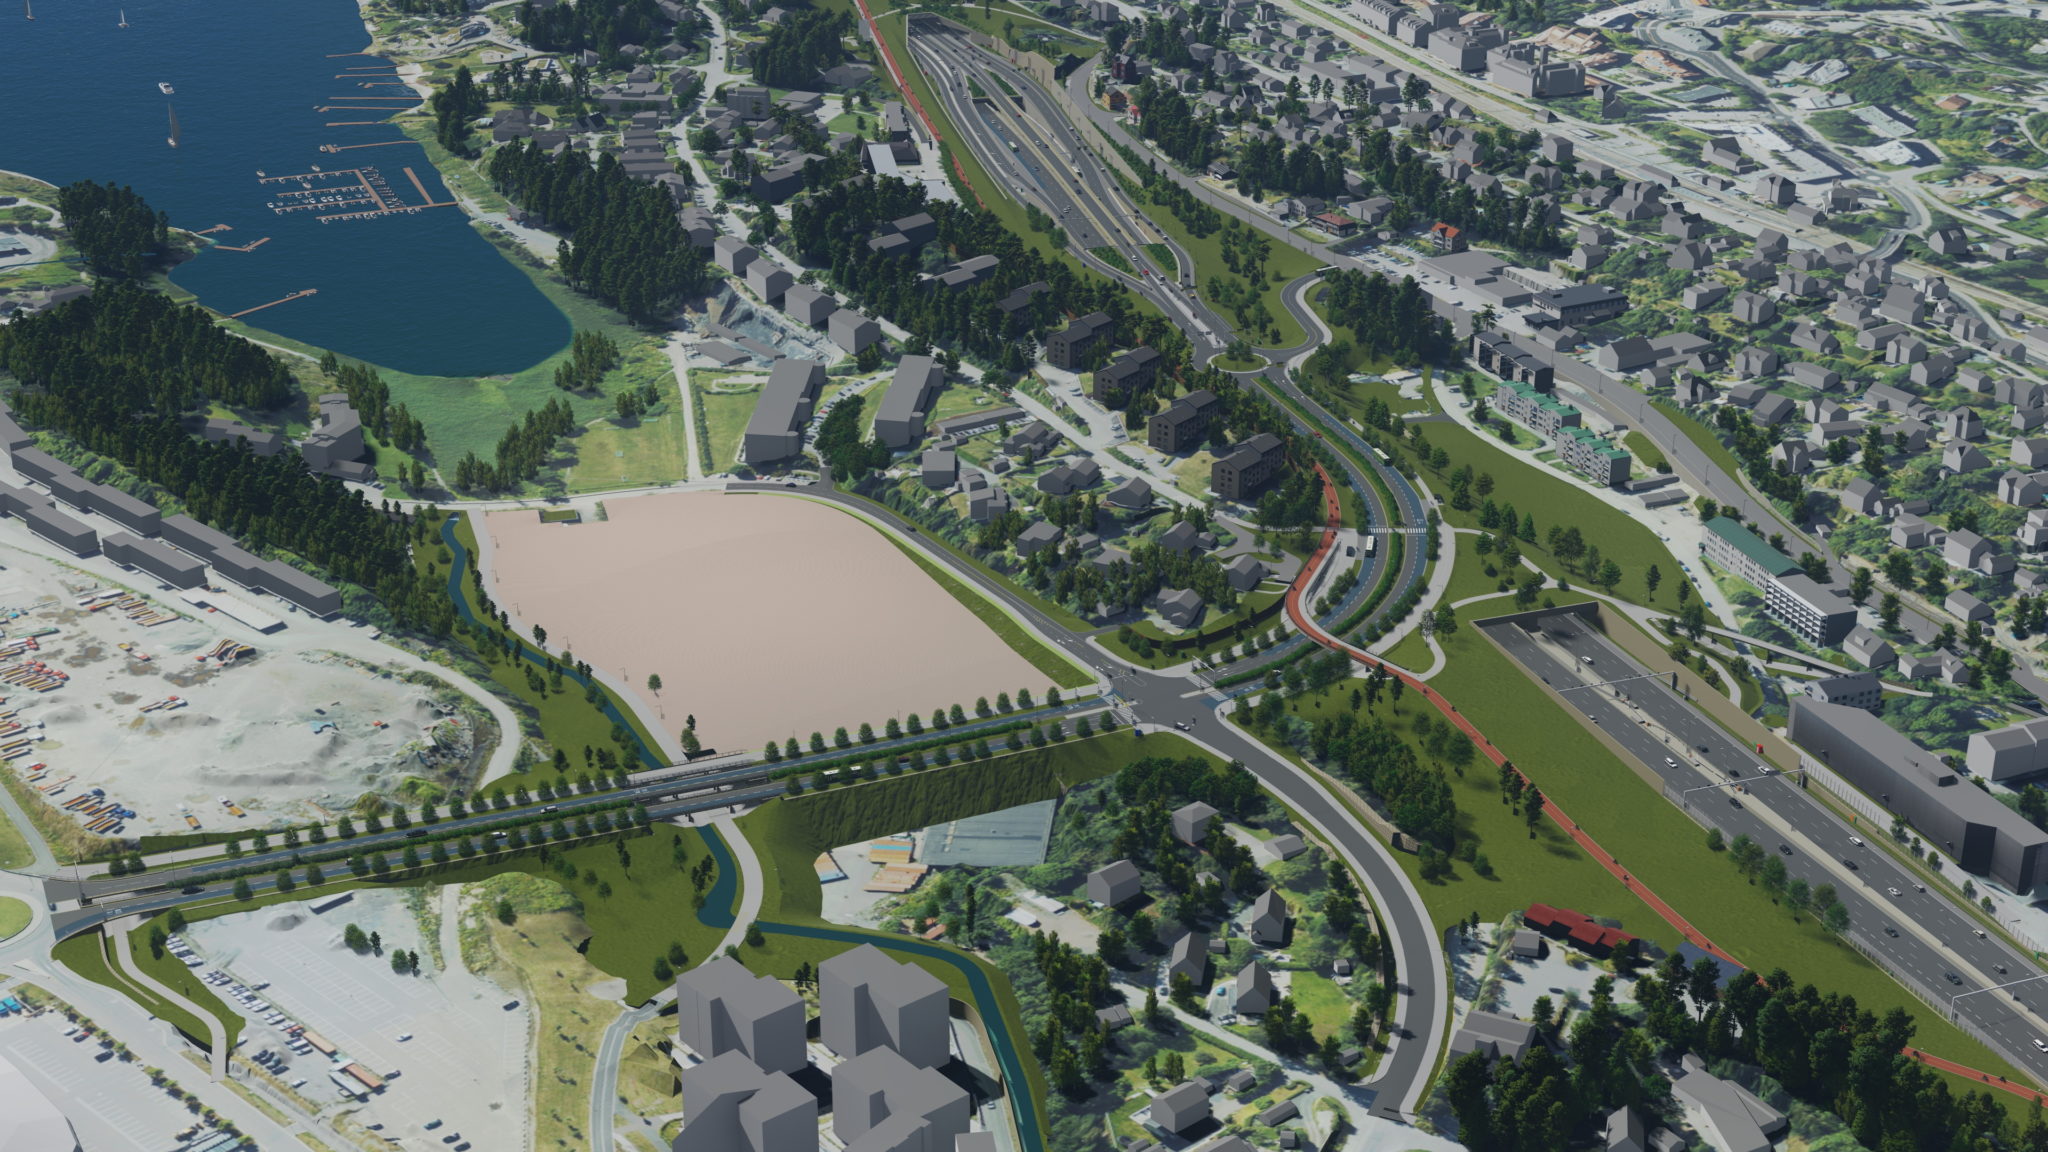
GPS-maskinstyrning i vägbygge: vinster, gränser och blandad maskinpark
GPS-maskinstyrning fungerar bra i vägprojekt. Tiden går oftast åt till annat: att få ut modellerna till maskinerna och hämta tillbaka inmätningarna.
Boka demo
Hur GPS-maskinstyrning fungerar i vägbygge, var den passar bäst och var du behöver andra mätmetoder, och hur en blandad maskinpark hanteras utan filhantering.
GPS-maskinstyrning är etablerad praxis för massförflyttning och överbyggnad i vägbygge. Maskinen känner målytan längs hela linjen, så skiftande skevning, kurvor och korsningar kräver ingen ny utsättning.
Tekniken fungerar. Problemen uppstår oftast i dataflödet: en revision når inte alla maskiner i tid, eller inmätningar blir kvar hos olika leverantörer.
Den här artikeln går igenom var GPS-maskinstyrning passar bäst, var gränserna går och hur en blandad maskinpark i ett vägprojekt styrs från ett ställe.
Vad är GPS-maskinstyrning?
GNSS-mottagaren på maskinen använder flera satellitsystem och RTK-korrektion från basstation eller nätverkstjänst. Lutnings- och tröghetssensorer hanterar snabba rörelser och korta avbrott.
Maskinen får projekteringsmodellen: färdig väg eller överytan på ett lager så som projektören har ritat det. Skärmen visar schakt och fyllning hela tiden.
Ett 2D-system styr mot ett plan eller en lutning. Ett 3D-system känner hela ytan, och därför är det praktisk standard i vägbygge. Läs mer: 2D eller 3D maskinstyrning.
Bandschaktare, grävmaskin och väghyvel i vägbygge
Maskinerna gör olika moment i vägprojektet, och vinsten av maskinstyrning ser lite olika ut för var och en.
Bandschaktaren tar ofta de första massarbetena: avtäckning, massförflyttning och grovplanering. Med maskinstyrning når den målnivån med färre vändor, och överschakt och återfyllning minskar.
Grävmaskinen gör de mest varierade jobben: diken, slänter, trummor och överbyggnad. Därför får den ofta 3D först. Mer: maskinstyrning för grävmaskin.
Väghyveln finjusterar lagren till snävare tolerans. Bandschaktaren behöver inte träffa slutlig yta, bara komma effektivt nära. Finjusteringen gör hyveln.
Var GNSS räcker och var det inte gör det
GPS-maskinstyrning ersätter inte all mätning. Den ersätter mätning där den inte tillför något.
| Moment | Typisk metod | Varför |
|---|---|---|
| Massförflyttning, terrass och slänter | GNSS-maskinstyrning | Stora ytor, god satellitsikt och krav som GNSS klarar |
| Förstärkningslager och bärlager | GNSS-maskinstyrning, kontroll av första sträckan | Toleranserna är oftast inom räckhåll; kontrollen bekräftar kalibreringen |
| Slitlager och kantsten | Totalstation, laser eller styrning av fräs/läggare | Snävare toleranser än variationen i GNSS-höjd |
| Broar, tunnlar, djupa skärningar | Totalstation eller lokalt stomnät | Dålig satellitsikt |
| Allt som handlingarna kräver särskilt | Enligt kontraktshandlingarna | Kontrollera kraven, ofta med hänvisning till AMA Anläggning |
GNSS-satelliterna rör sig hela tiden. Samma punkt kan ge lite olika höjd på morgonen och eftermiddagen eftersom satelliterna står olika. Det spelar liten roll i massförflyttning, men stor roll i slitlager.
Den andra gränsen är materialet: grovt krossmaterial blir inte millimeterexakt, vad mottagaren än visar.
Många projekt arbetar så här: maskinstyrning till och med bärlager, kontroll av första sträckan i varje nytt lager och traditionella metoder för de mest noggranna ytorna.
”Infrakit effektiviserar definitivt arbetet, i synnerhet genom att ge tillgång till realtidsdata oavsett var du befinner dig. Tack vare allt detta kan vi snabbare och enklare fastställa en ögonblicksbild av läget, fatta beslut och vidta ytterligare åtgärder.”
Arto Hyvärinen Områdeschef · Welado Oy, riksväg 4 Läs berättelsen →Modeller och revisioner i vägprojektet
I ett vägprojekt revideras modellerna. Linjen flyttas på grund av en ledning, nivån på en trumma justeras eller en korsning projekteras om. Revisionen är sällan problemet. Problemet är om maskinen schaktar efter den gamla.
I Infrakit ligger modellfilerna i projektets mappstruktur. En ny version av samma fil sparas som revision. Modellerna skickas ut som maskinstyrningsuppdrag, och uppdraget kan återanvändas när en ny maskin kommer till arbetsplatsen.
På Lundbyleden laddas filerna upp direkt av projekteringsgruppen, och versionshistoriken är synlig och spårbar för alla. När en modell var märkt som förhandsvisning kunde de ansvariga snabbt öppna samma modell och bekräfta vilken revision som gällde.
Modellerna kan visas i tvärsektion längs linjen tillsammans med inmätningar och terräng, så att du ser att ytan passar mot befintlig terräng innan den skickas ut.
Massor kan beräknas längs linjen, och volymer mellan ytor, modeller och punktmoln.
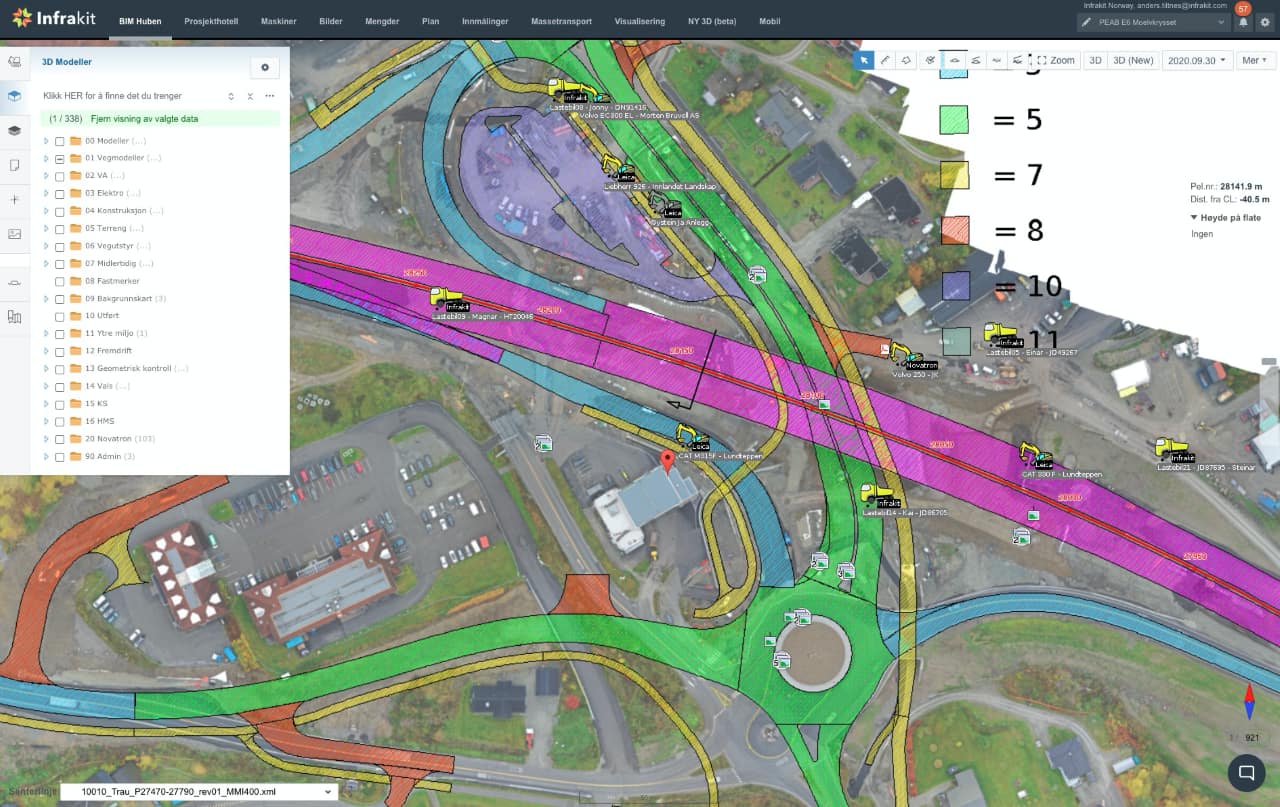
En distributionspunkt för vägprojektets maskiner
Novatron Xsite, Leica ConX, Topcon Sitelink3D v2, Unicontrol, Makin3D, DigPilot och MTS i samma projekt. Inmätningar tillbaka för kontroll.
Blandad maskinpark i vägprojektet
I stora vägprojekt kommer maskinerna från flera underentreprenörer, och alla har sitt eget maskinstyrningssystem.
Utan gemensam plattform laddar mätarna upp samma modell hos varje leverantör och kontrollerar vilka maskiner som fick den. Inmätningarna hämtas från varje tjänst för sig.
Infrakit ligger ovanför leverantörernas system. Maskinförarna använder skärmen i sitt eget system, och förändringen sker på kontoret: modellerna går ut från ett ställe och inmätningarna kommer tillbaka till samma projekt.
Destia berättar öppet om erfarenheterna från riksväg 4: i början var det problem med integrationen av vissa maskinstyrningssystem, och de löstes genom att modifiera formatet och använda två Infrakit-projekt. Testa därför integrationerna tidigt i projektet.
Integrationen med Novatron Xsite omfattar även ISO 15143-4-telematik och automatisk flytt av maskiner mellan projekt.
På utrustningssidan ser du om maskinerna är online och var de har kört, och du kan följa positionsnoggrannheten mot kända kontrollpunkter, med varning när noggrannheten ligger utanför kraven.
Helheten: maskinstyrning och blandad maskinpark på en plattform.
Exempel från projekt
Modellbaserad kvalitetssäkring i hela projektorganisationen. Infrakit var det främsta verktyget för att överföra modellerna till maskinerna, och arbetsledarna använde det för att kontrollera, övervaka och godkänna byggresultatmätningar.
Läs Destias kundcase →Många utrustningsmärken, leverantörer och underentreprenörer med egna maskinstyrningssystem, kopplade till samma plattform.
Läs AF Anleggs kundcase →”Under den perioden var vi tvungna att använda fem olika arbetsflöden för att föra data till maskinerna och fem för att få den tillbaka som byggd data.”
Kristen Petillon Chef för maskinstyrning och automation · AF AnleggVanliga frågor | Vad är GPS-maskinstyrning? Räcker GPS-noggrannheten för slitlager och kantsten? Vilka format används för modeller till maskinstyrning? Hur får vi ut en revision till alla maskiner? Vad betyder GPS-maskinstyrning för mätavdelningen? |