GPS-maskinstyring i veibygging: gevinster, grenser og blandet maskinpark
GPS-maskinstyring fungerer godt på veianlegget. Tiden går som regel med til andre ting: å få modellene ut til maskinene og hente som-bygget tilbake.
Be om en demo
Hvordan GPS-maskinstyring fungerer i veibygging, hvor den er best og hvor du trenger andre målemetoder, og hvordan en blandet maskinpark håndteres uten filflytting.
GPS-maskinstyring er etablert praksis for masseflytting og overbygning i norsk veibygging. Maskinen kjenner målflaten langs hele linjen, så skiftende overhøyde, kurver og kryss krever ingen nye stikk.
Teknologien fungerer. Problemene oppstår som regel i dataflyten: en revisjon når ikke alle maskinene i tide, eller loggede punkter blir liggende hos ulike leverandører.
Denne artikkelen går gjennom hvor GPS-maskinstyring er best, hvor grensene går, og hvordan en blandet maskinpark på et veianlegg styres fra ett sted.
Hva er GPS-maskinstyring?
GNSS-mottakeren på maskinen bruker flere satellittsystemer og RTK-korreksjon fra basestasjon eller nettverkstjeneste. Helnings- og treghetssensorer tar seg av raske bevegelser og korte brudd.
Maskinen får prosjekteringsmodellen: ferdig vei eller toppen av et lag slik prosjekterende har tegnet det. Skjermen viser skjæring og fylling hele tiden.
Et 2D-system styrer etter ett plan eller én helning. Et 3D-system kjenner hele flaten, og det er derfor praktisk standard i veibygging. Les mer: 2D eller 3D maskinstyring.
Doser, gravemaskin og veihøvel i veibygging
Maskinene gjør ulike faser på veianlegget, og gevinsten av maskinstyring ser litt forskjellig ut for hver.
Doseren tar ofte de første massearbeidene: avdekking, masseflytting og grov planering. Med maskinstyring når den målhøyden med færre runder, og overgraving og etterfylling går ned.
Gravemaskinen gjør de mest varierte jobbene: grøfter, skråninger, stikkrenner og overbygning. Derfor er den ofte den første som får 3D. Mer: maskinstyring på gravemaskin.
Veihøvelen finpusser lagene til strammere toleranse. Doseren trenger ikke treffe endelig flate, bare komme effektivt nær. Finpussen tar høvelen.
Hvor GNSS holder og hvor det ikke gjør det
GPS-maskinstyring erstatter ikke all oppmåling. Den erstatter oppmåling der den ikke gir merverdi.
| Arbeid | Typisk metode | Hvorfor |
|---|---|---|
| Masseflytting, planum og skråninger | GNSS-maskinstyring | Store områder, god satellittsikt og krav GNSS oppfyller |
| Forsterkningslag og bærelag | GNSS-maskinstyring, kontroll av første parsell | Toleransene er vanligvis innenfor rekkevidde; kontrollen bekrefter kalibreringen |
| Asfalt og kantstein | Totalstasjon, laser eller styring av fres/utlegger | Strammere toleranser enn variasjonen i GNSS-høyde |
| Bruer, tunneler, dype skjæringer | Totalstasjon eller lokalt fastmerkenett | Dårlig satellittsikt |
| Alt kontrakten krever særskilt | Etter kontraktens krav | Sjekk kravene i kontrakten, f.eks. henvisninger til Statens vegvesens håndbøker |
GNSS-satellittene beveger seg hele tiden. Det samme punktet kan gi litt ulik høyde om morgenen og om ettermiddagen fordi satellittene står forskjellig. Det betyr lite i masseflytting, men mye i asfalt.
Den andre grensen er materialet: grov pukk blir ikke millimeterpresis, uansett hva mottakeren viser.
Mange anlegg jobber slik: maskinstyring til og med bærelag, kontroll av første parsell i hvert nytt lag og tradisjonelle metoder for de mest nøyaktige flatene.
«Det viktigste er at vi får arbeidsgrunnlaget ut til fagarbeiderne på en effektiv måte.»
Andreas Skrunes Prosjektsjef · Skanska, E10 Hålogalandsvegen Les historien →Modeller og revisjoner på veianlegget
I et veiprosjekt blir modellene revidert. Linjen flyttes på grunn av en kabel, høyden på en stikkrenne justeres eller et kryss prosjekteres om. Revisjonen er sjelden problemet. Problemet er om maskinen graver etter den gamle.
I Infrakit ligger modellfilene i prosjektets mappestruktur. En ny versjon av samme fil lagres som revisjon. Modellene sendes ut som maskinstyringsoppdrag, og oppdraget kan gjenbrukes når en ny maskin kommer på anlegget.
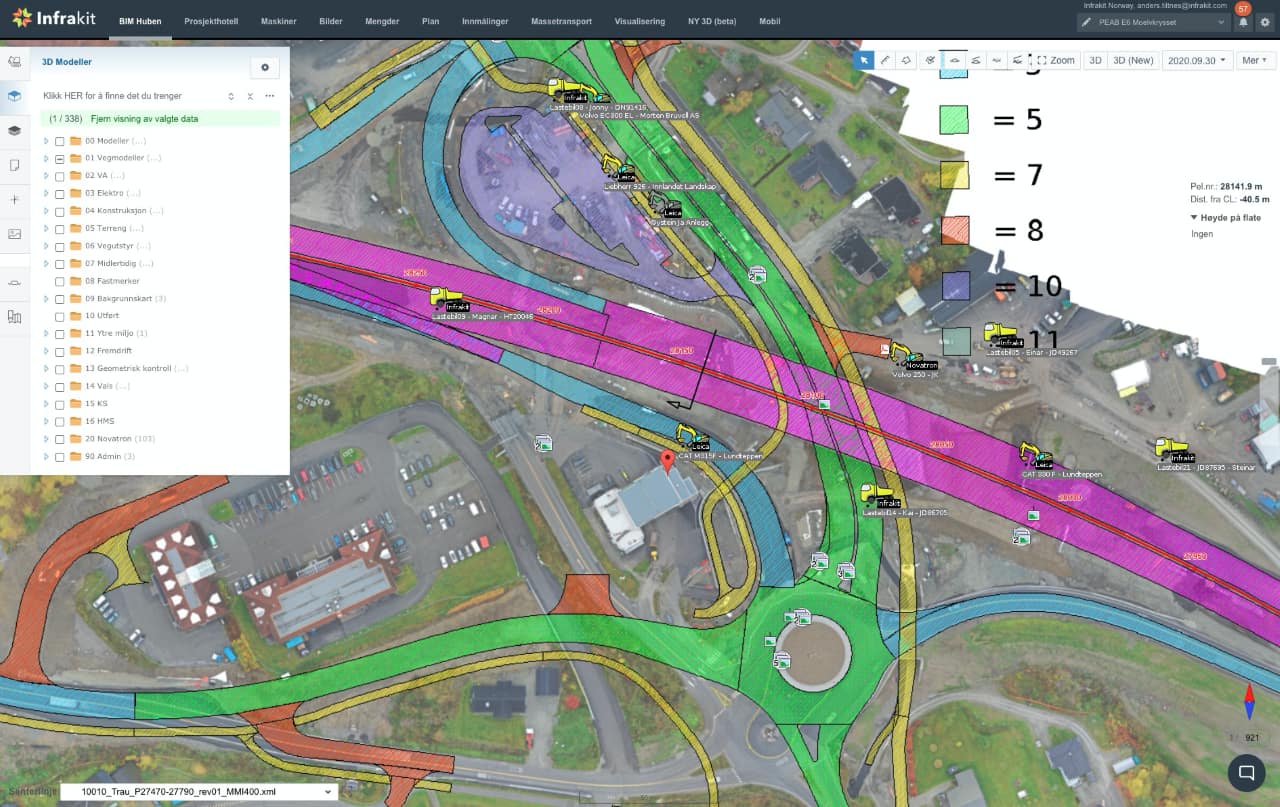
Prosjekteringsdata hentes inn fra blant annet Gemini, Novapoint, Civil 3D og Quadri. På kartet vises LandXML, IFC, DWG og DXF sammen med drone-ortofoto og terrengmodeller.
Modellene kan vises i tverrprofil langs linjen sammen med som-bygget og terreng, så du ser at flaten passer inn i eksisterende terreng før den sendes ut.
Masser kan beregnes langs linjen, og volum mellom flater, modeller og punktskyer. Les om masseberegning →
Ett distribusjonspunkt for veianleggets maskiner
Novatron Xsite, Leica ConX, Topcon Sitelink3D v2, Unicontrol, Makin3D, DigPilot og MTS i samme prosjekt. Som-bygget tilbake for kontroll.
Blandet maskinpark på veianlegget
På store veianlegg kommer maskinene fra flere UE-er, og alle har sitt eget maskinstyringssystem.
Uten felles plattform laster stikningen opp samme modell hos hver leverandør og sjekker hvilke maskiner som fikk den. Loggingene hentes fra hver tjeneste for seg.
Infrakit ligger over leverandørenes systemer. Maskinførerne bruker skjermen i sitt eget system, og endringen skjer på kontoret: modellene går ut fra ett sted, og loggingene kommer tilbake til samme prosjekt.
Kristen Petillon i AF Anlegg beskriver E39 før Infrakit: «I løpet av den perioden måtte vi bruke fem forskjellige arbeidsflyter for å levere data til maskinene, og fem for å få tilbake data om byggingen.» Han forteller også at starten var litt treg fordi integrasjonene måtte settes opp, så test dem tidlig i prosjektet.
Integrasjonen med Novatron Xsite omfatter også ISO 15143-4-telematikk og automatisk flytting av maskiner mellom prosjekter.
På utstyrssiden ser du om maskinene er online og hvor de har kjørt, og du kan følge posisjonsnøyaktigheten mot kjente kontrollpunkter, med varsel når nøyaktigheten er utenfor kravene.
Helheten: maskinstyring og blandet maskinpark på én plattform.
Eksempler fra veiprosjekter
Et motorveikryss i totalentreprise med hyppige modellrevisjoner, mange aktører og strenge kvalitetskrav. Modeller, bilder og nye versjoner er samlet på ett sted.
Les PEABs historie →“Det er klart at hvis du må jobbe i fem ulike systemer, øker det muligheten for feil.”
Eirik Frimannslund Oppmålingsleder · PEABMange utstyrsmerker, leverandører og UE-er med egne maskinstyringssystemer. AF Anlegg koblet maskinene til Infrakit og organiserte produksjonsmodellene derfra.
Les AF Anleggs historie →«Mest for det faktum at jeg nå kan bruke bare ett verktøy for å administrere hele dataflyten.»
Kristen Petillon Leder for maskinkontroll og automatisering · AF AnleggOfte stilte spørsmål | Hva er GPS-maskinstyring? Holder GPS-nøyaktigheten til asfalt og kantstein? Hvilke formater brukes for modeller til maskinstyring? Hvordan får vi en revisjon ut til alle maskinene? Hva betyr GPS-maskinstyring for stikningen? |